产品
卡诺普焊接/搬运专家
始于焊接,不止于焊接
始于焊接,不止于焊接

工业机器人的设计逻辑,正从单纯的性能参数比拼,转向对场景适配能力的深度考量。在搬运、机床上下料等典型作业中,空间紧凑度、走线便利性与防护可靠性,往往决定着一台工业机器人方案能否真正落地。
卡诺普推出两款中空桌面小六轴机器人——CRP-RH09-07与CRP-RH07-08,臂展分别为916mm和717mm,负载分别为7kg和8kg。该系列并非是卡诺普标准小六轴机型的简单迭代,而是在结构设计、防护等级与控制系统层面完成了一次系统性的工程优化,为搬运、上下料等精密作业提供了高效、稳定、易部署的解决方案。
中空结构:外挂归零,集成到位
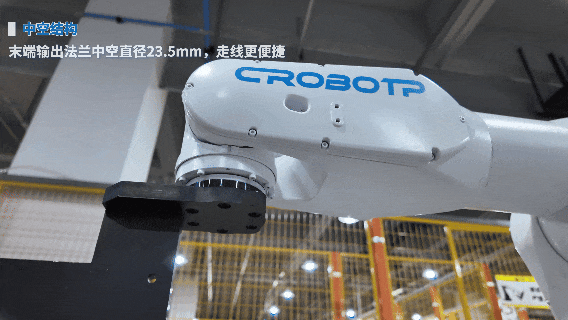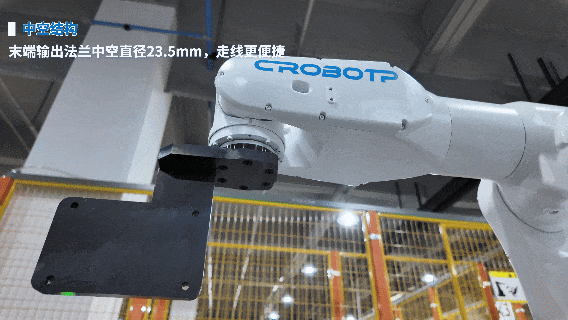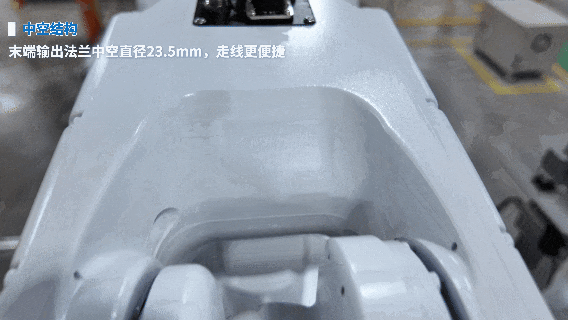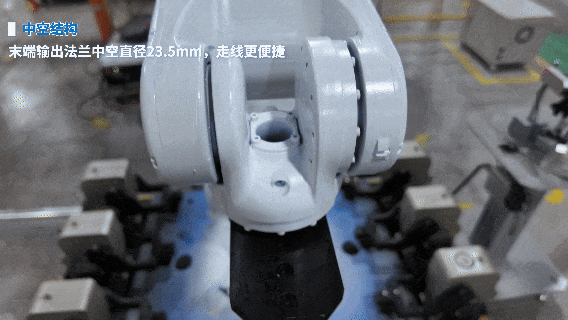
在磨床上下料等高频作业中,空间干涉是长期存在的工程痛点。线缆与气管从外部走线,在频繁运动中容易与周边设备发生干涉,不仅限制了机器人的运动范围,也给产线布局带来了诸多限制。
卡诺普中空桌面小六轴机器人在J6轴采用中空结构,末端中空直径23.5mm。气管、信号线与电源线得以从手腕内部直接穿过,全程无需外挂,有效减少了运动过程中的空间干涉。
气路配置同步升级。机器人内部预留4路4mm气管、10路IO接口,并内置电磁阀,减少用户外挂器件,末端集成大幅度简化。
防护升级:从可用到耐用
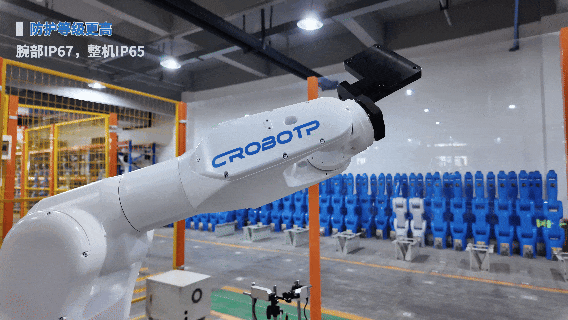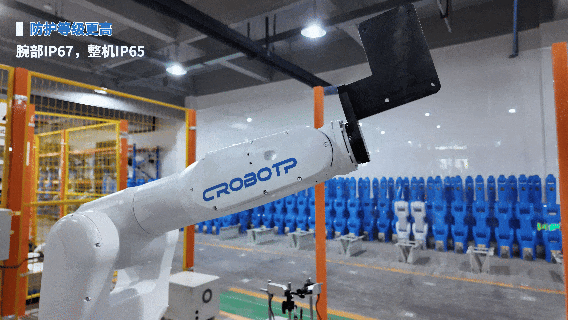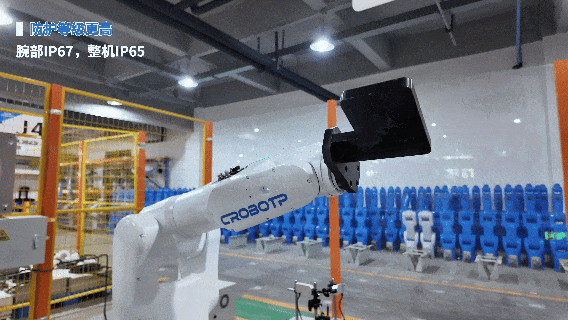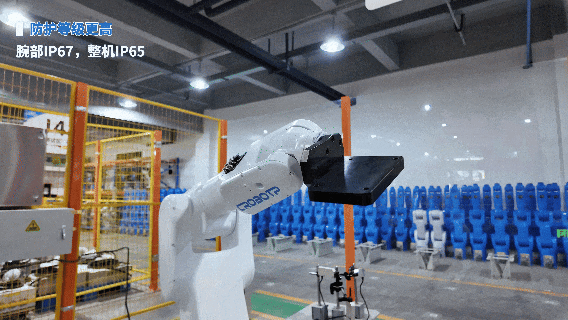
机床加工环境中的油雾、水汽与粉尘,对机器人的防护能力提出刚性要求。全新中空桌面小六轴机器人腕部防护等级达到IP67,整机达到IP65,在恶劣工况下依旧能保持稳定运行,耐用性直接对标进口高端机型。
两款机型本体重量分别为44kg与45kg,支持正装、倒装、侧装三种安装方式。轻量化机身配合紧凑结构,使其能够在有限空间内完成部署。
精度升级:快与准兼得
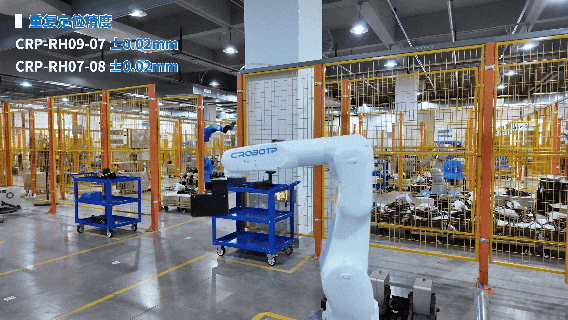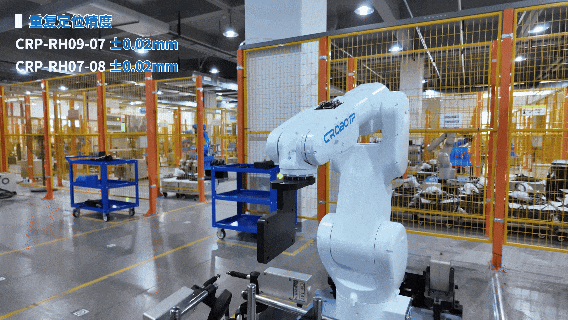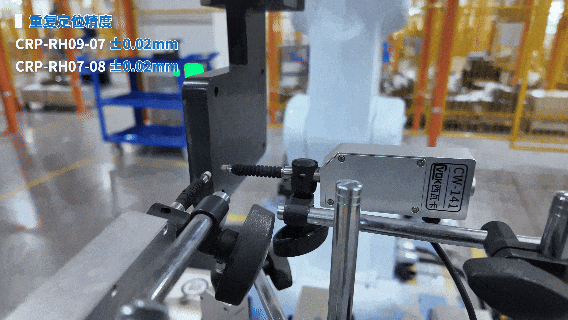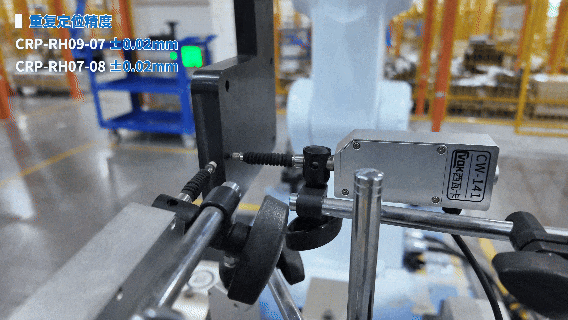
精度是衡量工业机器人性能的核心标尺,该系列机器人重复定位精度±0.02mm。轨迹精度最大0.6mm,定位精度最大0.3mm。动态TCP精度控制在0.3mm以内。典型门型节拍可达0.45s。
机器人不仅能够精准到达目标点,更在连续轨迹运动中保持一致性,这对于涂胶点胶、检测、精密装配、焊接、贴标等对路径精度有要求的应用而言,是必要的性能保障。
G17控制柜:体积减法,性能加法

与全新中空桌面小六轴机器人配套的,是卡诺普全新一代G17系列驱控一体控制柜。
对比上一代G11与G12电柜,G17电柜实现了体积缩小,400×176×465mm的尺寸使其在电柜布局紧凑的场景中更具优势。IO接口采用快插头设计,现场接线步骤得以简化。控制柜可兼容4轴与6轴机器人,适配30kg以内负载机型。
在通讯层面,G17电柜标配ModbusRTU主/从、ModbusTCP主/从、EtherCAT主,可选配PROFINET从、EtherCAT从、EtherNet/IP从、CC-Link IE Field等主流工业协议,可无缝接入各类自动化产线。
全栈自研:从底层构筑可控性

在工业自动化领域,核心技术的自主可控正从备选项变为必选项。
卡诺普中空桌面小六轴机器人搭载纯自研系统软件,从底层操作系统到上层应用算法,实现全栈自主掌控。这不仅意味着用户可以获得更快的响应速度与定制化服务,也意味着长期运维不受外部技术制约,风险自主可控。
基于此,该系列机器人已在搬运、装配、打标、涂胶等多个应用场景落地。在机床上下料环节,底部出线与中空走线设计有效减少了运动干涉,即便在紧凑的产线布局中,仍能保持高效节拍运行。
从J6轴中空结构,到IP67防护等级,再到全栈自研系统——卡诺普中空桌面小六轴机器人的技术逻辑是:不以参数的简单堆砌为目标,而是以每个场景的真实需求为设计原点。