产品
卡诺普焊接/搬运专家
始于焊接,不止于焊接
始于焊接,不止于焊接

在智能制造加速落地的今天,协作机器人不仅要“灵活易用”,更要“安全可靠”。面对人机协同、柔性生产、移动工作站、开放式工位等应用场景,机器人安全能力已经成为客户选型与产线集成的重要标准。
卡诺普协作机器人围绕功能安全要求,构建了覆盖机器人本体、电柜、安全控制器、安全 IO、急停、保护停止、速度与位置监控等核心环节的安全功能体系,为客户打造更安全、更可靠、更易集成的协作机器人解决方案。
通过安全认证
满足高等级功能安全要求
卡诺普协作机器人相关机型安全功能符合 ISO 13849-1:2023 标准要求,安全功能满足 PLd 性能等级,并采用 Cat.3 类别架构,为人机协同应用提供更高标准的安全保障。
认证覆盖 CRP-RC09-05、CRP-RC09-05-W、CRP-RC13-10、CRP-RC13-10-W、CRP-RC18-05、CRP-RC18-05-W 等多款协作机器人产品,适用于搬运、上下料、焊接、装配、检测、打磨等多种柔性自动化场景。
内置安全控制器
构建机器人安全“大脑”
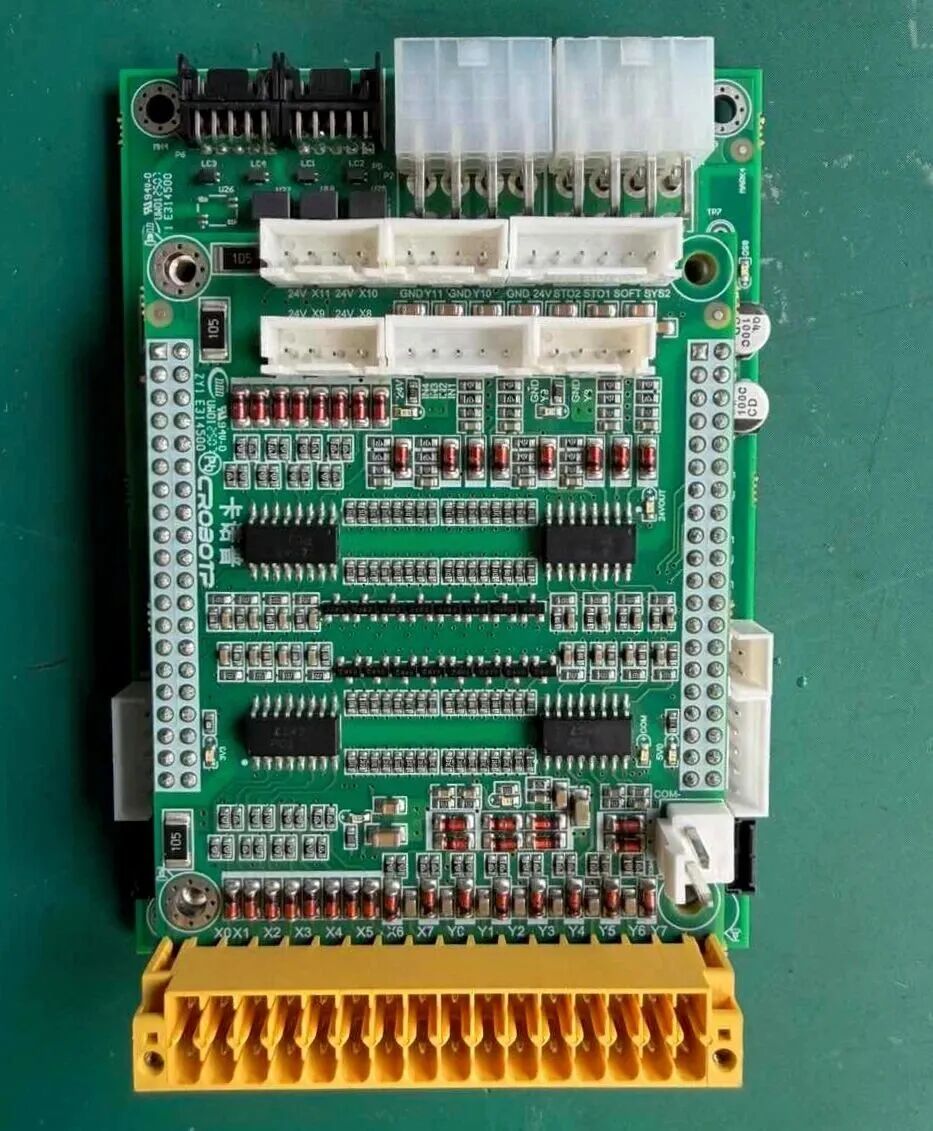
卡诺普协作机器人安全控制器可实时获取机器人编码器反馈位置,并基于运动学与动力学模型,对机器人运行状态进行安全监控。
安全控制器内部采用双 MCU 架构,对安全监控结果进行相互比较。一旦检测到监控异常,系统将及时切断机器人本体供电,使机器人进入安全停止状态,有效降低机器人异常运动带来的风险,保护现场人员与设备安全。
多维安全监控
覆盖真实工况风险
针对协作机器人在实际产线中的复杂应用,卡诺普构建了多维度安全功能:
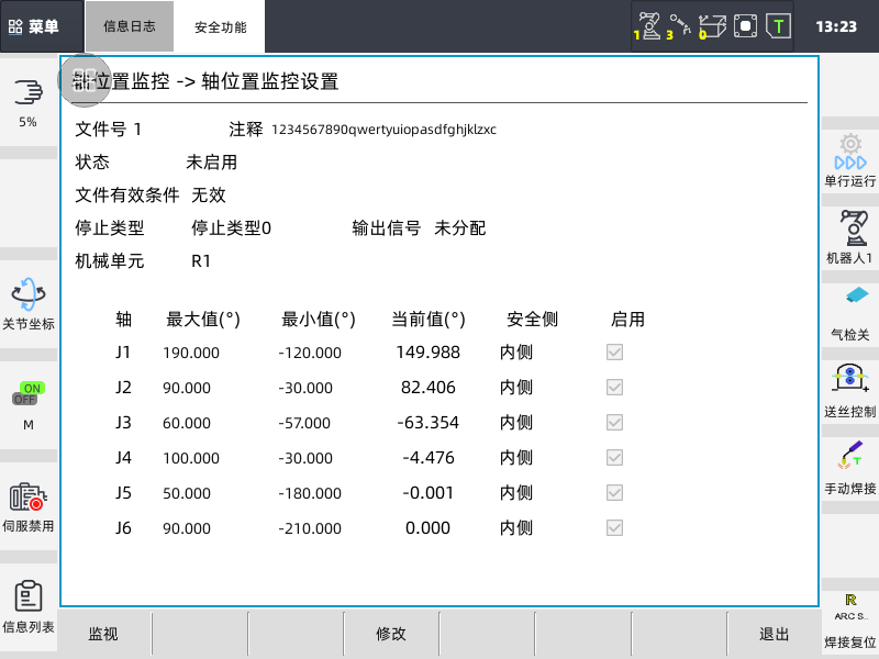
轴位置监控
实时监控机器人各轴是否超出设定安全范围,异常时触发停机保护。
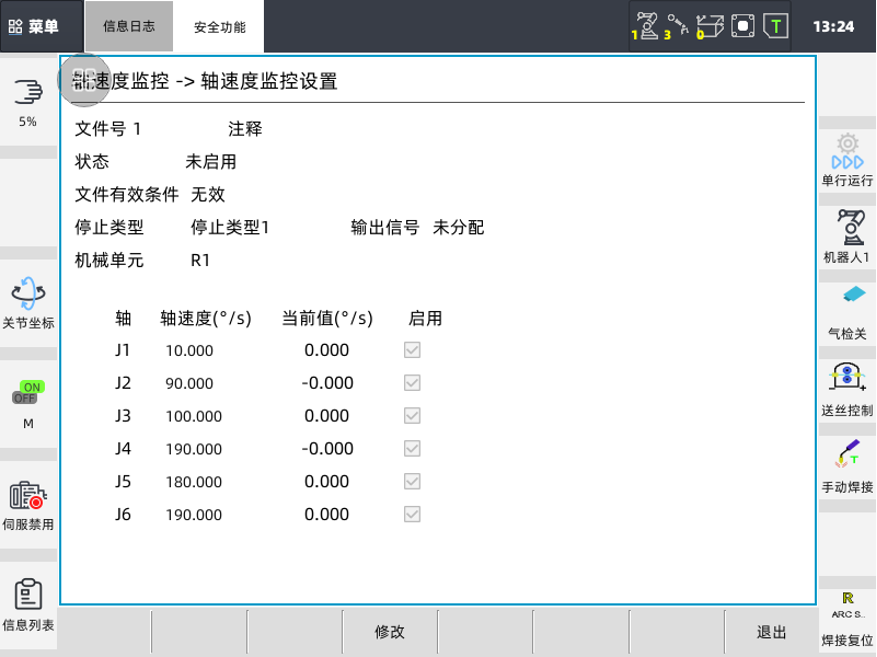
轴速度监控
对各轴运动速度进行监控,防止超速运行带来的安全风险。
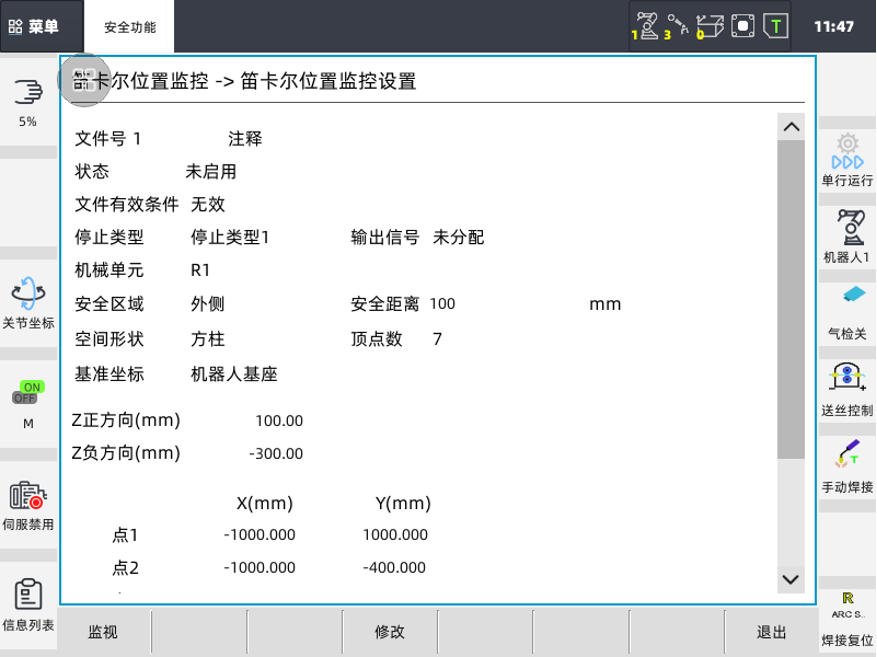
笛卡尔位置监控
通过机器人包裹模型、工具包裹模型与安全区域联动,实现空间范围安全限制。
笛卡尔速度监控
对末端、工具附加点、腕部、肘部等关键点速度进行监控,保障人机协作过程更加可控。
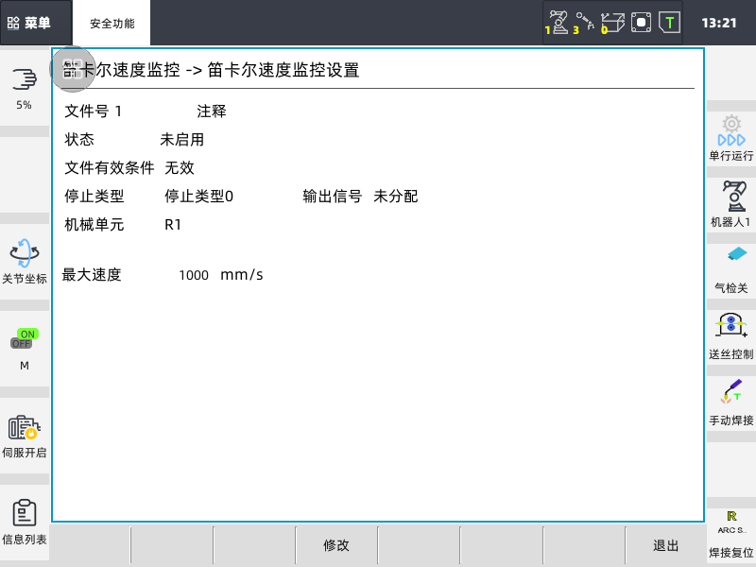
示教模式速度监控
在示教模式下限制机器人末端、腕部、肘部速度,满足低速安全操作要求。
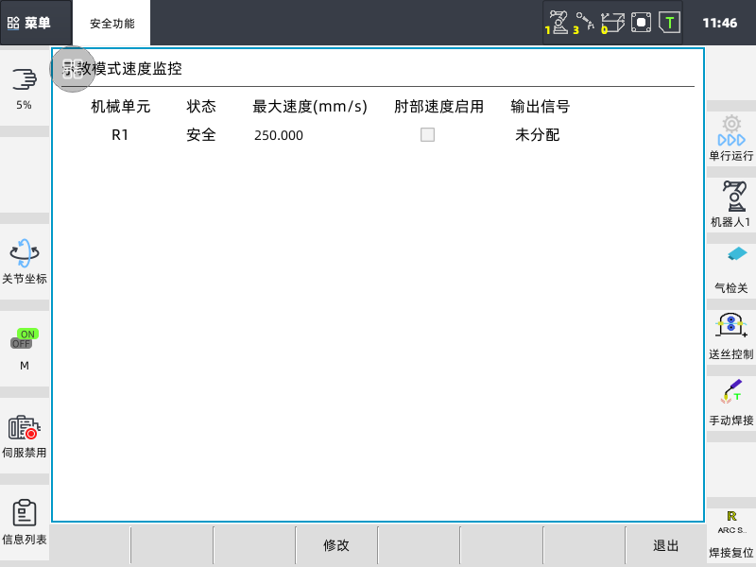
拖动示教速度监控
在拖动示教过程中对速度进行限制,提升人工引导操作的安全性。
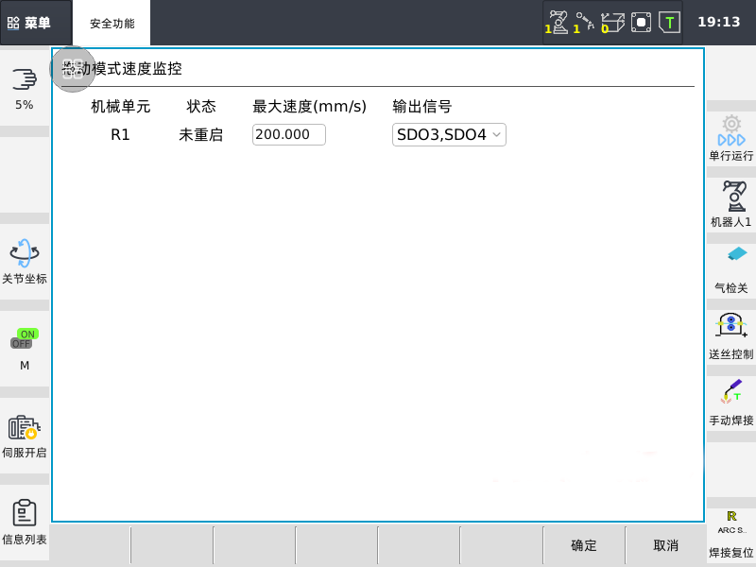
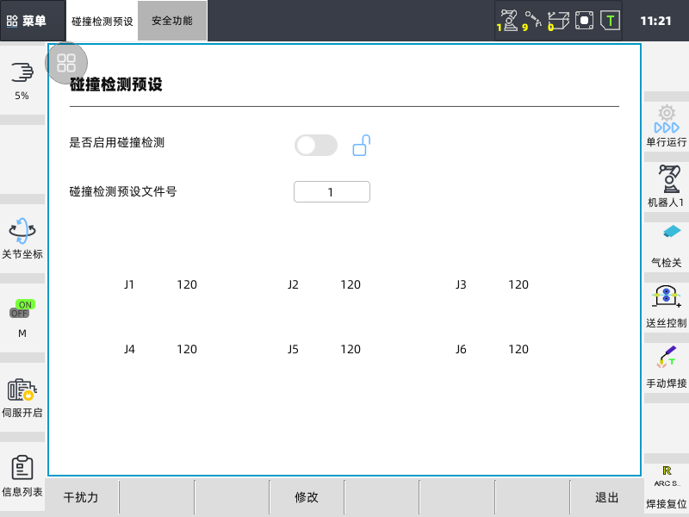
碰撞检测
对机器人碰撞力进行监控,超过设定范围后执行碰撞回退与报警停机。
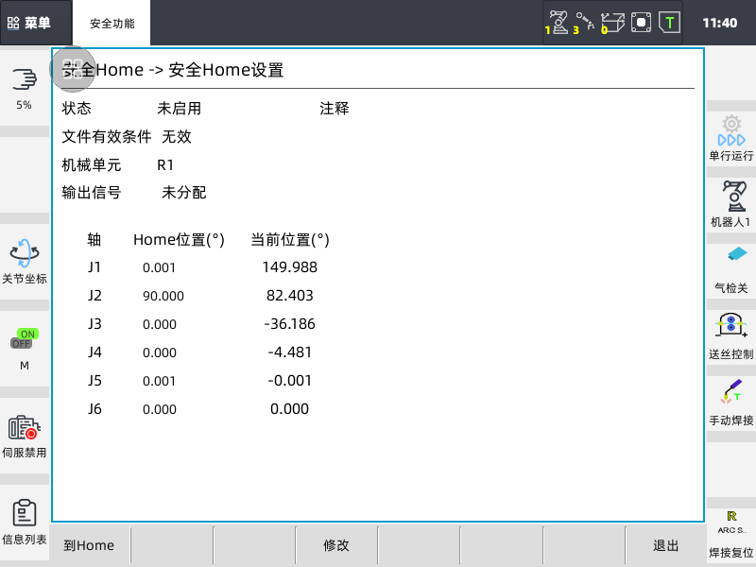
安全Home位置监控
实时判断机器人是否处于设定 Home 位置,为自动化单元节拍衔接与安全联锁提供信号支持。
支持动态安全限制
适应柔性产线布局
在多工位、多任务、多节拍的柔性生产环境中,机器人往往需要在不同区域、不同工况之间切换。卡诺普协作机器人支持动态安全限制,可根据不同工位需求切换安全区域与安全监控参数。
例如,机器人在 A 工位作业时,可启用 A 区域安全限制;切换至 B 工位作业时,可通过安全输入信号启用 B 区域安全限制。轴位置、轴速度、笛卡尔位置、笛卡尔速度、工具角度、功率、动量、工具力、关节力矩等安全监控参数均可根据场景动态切换,帮助客户更灵活地构建协作式自动化产线。
安全 I/O 双通道冗余
提升系统可靠性
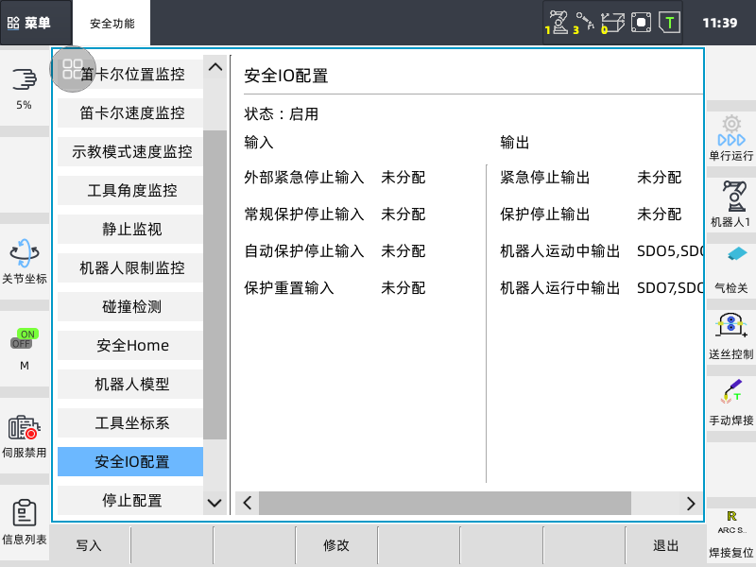
卡诺普协作机器人安全控制器采用双输入、双输出的安全 IO 架构,满足 Cat.3 类别对冗余架构的要求。系统会实时比较两路安全信号状态,一旦发现信号不一致,将立即报警并执行 0 类停机。
同时,安全输出接口具备状态检测能力,可对输出端口状态进行监控,进一步保障输出信号精准可靠,配合外部急停、安全门、光幕、保护停止等安全输入设备完成安全联动控制。
面向集成应用
安全更易配置、更易验证
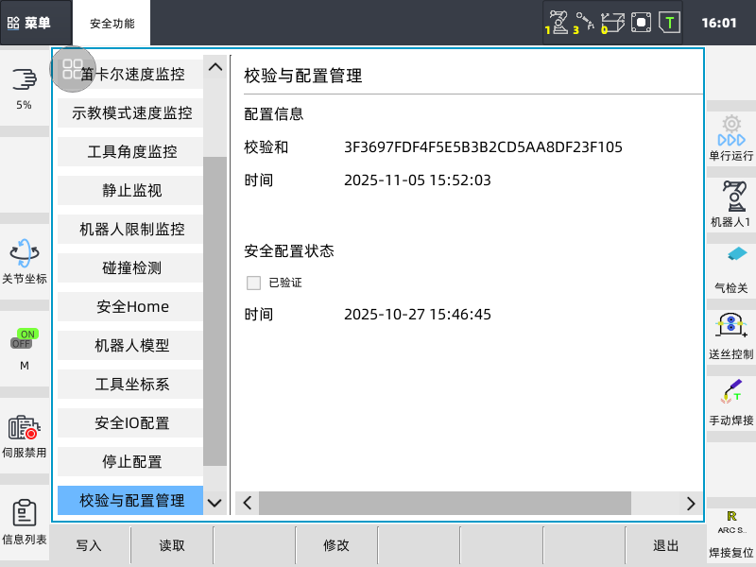
△“校验与配置”界面
卡诺普协作机器人安全功能参数可根据实际产线需求进行配置,包括安全区域、速度限制、停止类别、保护停止、外部急停、安全 IO、停机监控误差等。
系统支持安全功能配置校验与状态确认,便于用户在完成安全参数设置后进行验证管理,帮助客户在设备交付、产线验收和后续维护中实现安全配置可追溯。
让协作机器人真正安全地走进产线
从安全认证到安全控制器,从多维安全监控到安全 IO 冗余,从动态区域限制到配置校验,卡诺普协作机器人以系统化安全能力,为人机协同应用提供坚实保障。
未来,卡诺普将持续围绕工业现场的真实需求,推动协作机器人在焊接、搬运、装配、上下料、检测等更多场景中安全、高效、稳定落地,助力客户构建更柔性、更智能、更可靠的自动化产线。
卡诺普协作机器人,让协作更安全,让生产更高效。